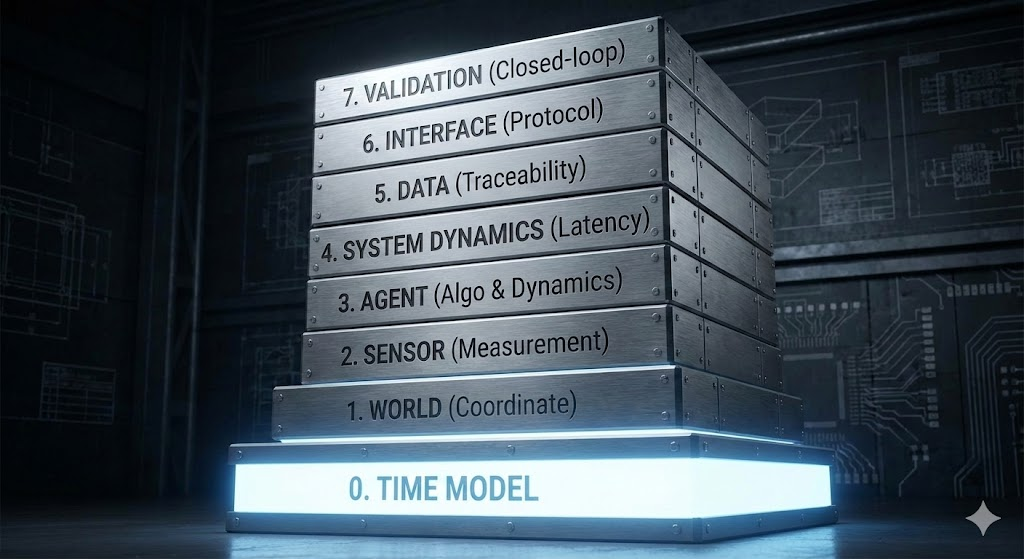
실시간 시뮬레이션에서 가장 먼저 흔들리는 축은 물리 현상보다 시간인 경우가 많습니다. 시간이 흔들리면 데이터의 선후 관계가 흐려지고, 이는 시스템 신뢰도 저하로 직결됩니다. 본 글은 화려한 월드 구성보다 오차 발산을 제어하는 시간 모델을 최우선 전제로 두고, 각 레이어를 데이터 생산 관점으로 정렬하는 설계 관점을 정리합니다.
0. 근본 전제: 오차 발산을 제어하는 시간 모델
초기 설계에서는 엔진 기본 Tick에 의존하기 쉽습니다. 그러나 프레임레이트 변동성은 누적 오차를 만드는 주요 요인이며, 재현성을 떨어뜨립니다.
- 프레임 기반(Variable Step): 환경에 따라 불안정하며 재현성이 확보되기 어렵습니다.
- 고정/통제된 시간 모델(Controlled Timestep): 설계 난도는 높지만 수치적 안정성을 확보할 수 있으며, 장기 실행에서도 결과 발산을 억제하는 검증 가능한 기반이 됩니다.
이 전제가 잡혀야 시뮬레이터는 시각 도구를 넘어 데이터 생산 장치로서 의미를 갖습니다.
1. 월드 레이어: 시각적 재현이 아닌 측정 가능한 좌표계
월드는 배경이 아니라 기준 레퍼런스(Reference Frame)입니다.
- 정밀도 우선: 외부 스캔/지도 데이터를 이식할 때 좌표계와 스케일의 일관성이 무너지면 센서 데이터의 물리적 설명력이 약해집니다.
- 표준화: 원점, 축 방향, 단위를 명확히 규정하여 월드의 퀄리티가 아니라 측정의 정밀도에 집중합니다. 이를 통해 센서 레이어가 단순 렌더링이 아닌 계측 단계로 진입할 수 있습니다.
2. 센서 레이어: 화면 출력이 아닌 측정 장치(Measurement Device)
센서는 시각적 결과물이 아니라, 정의된 규칙에 따라 데이터를 추출하는 측정기로 취급해야 합니다.
- 모델링 분리: 카메라, LiDAR 센서를 구현할 때 렌더링 파이프라인과 물리적 측정 규칙(필터, 노이즈, 왜곡 모델)을 분리합니다.
- 인사이트: 그럴듯한 이미지를 생성하는 것보다, 데이터 생성 조건(Time-stamp, Noise Model)이 명확해야 검증 가능성이 확보됩니다. 조건이 불명확하면 재현성과 검증 가능성이 떨어집니다.
3. 에이전트 레이어: 알고리즘과 동역학의 분리
에이전트의 움직임을 구현할 때 경로 계획(Algorithm)과 물리적 거동(Dynamics)을 분리하여 설계합니다.
- 디버깅 가시성: 의사결정의 문제인지, 제어 및 물리 모델의 한계인지를 구분할 수 있습니다.
- 확장성: 알고리즘을 교체하더라도 물리적 신뢰성을 유지하며 트래픽 모델로 확장할 수 있습니다.
에이전트가 의도대로 움직이더라도, 실시간 시스템에서는 연산 지연과 통신 지연이 인과율을 흔들 수 있습니다.
4. 시스템 동역학 및 지연(Latency) 관리
실시간 시뮬레이션에서 연산 자원과 정확도는 트레이드오프 관계입니다.
- 최적화 전략: 실시간성을 유지하면서 수치해석적 정확도를 유지할 수 있는 임계점을 정의합니다.
- 지연 모델링: 네트워크 송수신/하드웨어 제어에서 발생하는 지연이 인과율에 미치는 영향을 설계 단계에서 고려합니다. 지연이 반영되지 않으면 실제 환경 적용에서 오차가 확대될 수 있습니다.
5. 데이터 레이어: 재현 가능성과 추적성(Traceability)
데이터의 가치는 양이 아니라 수집 조건의 명확성에서 결정됩니다.
- 메타데이터 고정: 좌표계, 타임스탬프, 노이즈 규칙, 시나리오 ID를 결합합니다.
- 구조화: 생성 데이터가 어떤 조건에서 도출되었는지 역추적 가능해야 데이터로서의 자격을 갖습니다.
6. 송수신 레이어: 시스템 인터페이스의 경계 정의
시뮬레이터는 단독 프로그램이 아니라 시스템의 구성 요소입니다.
- 프로토콜 정리: TCP/UDP, gRPC, MQTT, CAN 등 통신 규격과 유실/동기화 규칙을 정의합니다.
- 경계 정의: 입력과 출력의 경계가 잡혀야 검증 가능한 시스템으로 운영할 수 있습니다.
7. 검증 레이어: 폐쇄 루프(Closed-loop)의 완성
검증이 없는 데이터 생산은 반복될수록 왜곡될 수 있습니다.
- 재현성 테스트: 동일 조건에서 동일 결과가 도출되는지(Determinism)를 모니터링합니다.
- 표준 준수: OpenDRIVE, OpenSCENARIO 등 표준 규격을 고려하고 시나리오 기반 엣지 케이스를 검증합니다.
요약하면, 성공적인 디지털 트윈 시뮬레이션은 엔진 성능이 아니라 오차가 발산하지 않는 시간 모델 위에서 각 레이어를 데이터 생산 관점으로 정렬하는 설계 역량에 달려 있습니다. 발산하지 않는 시스템만이 개선과 확장을 허용합니다.
디지털 트윈은 단순한 구현을 넘어, 시간·센서·데이터·검증이 맞물리는 공학적 설계 문제로 확장됩니다.
본 글의 7단계 레이어 설계(시간 모델→월드→센서→에이전트→지연→데이터→연동/검증)를 실제 프로젝트에 적용하거나, 현재 구조의 발산이나 비재현 이슈를 정리하고 싶다면 연락 주시면 됩니다. 멘토링 및 기술 자문도 열어두었습니다.
'Notes > Tech History' 카테고리의 다른 글
| Windows NTSTATUS 코드 전체 표 (STATUS_ 에러 코드 정리) (0) | 2019.01.02 |
|---|---|
| grep 명령어 (0) | 2015.03.20 |
| command line에서 폴더 삭제 (0) | 2015.03.20 |
| zip 명령어 (0) | 2015.03.20 |
| 프로그래밍 언어 순위 (0) | 2012.02.02 |